News
Đám mây điểm độ phân giải cao và máy thủy bình laser trong quan trắc nghiêng công trình
Việc kết hợp đám mây điểm độ phân giải cao (high-resolution point cloud) với máy thủy bình laser để khảo sát và đánh giá độ nghiêng của các cấu kiện công trình là một ý tưởng rất đáng chú ý.
Đám mây điểm độ phân giải cao và Máy thủy bình laser trong Quan trắc Nghiêng Công trình
Đánh giá khả năng ứng dụng, các nguồn sai số cốt lõi và định hướng chuyển đổi từ Đo đạc 3D sang Quan trắc Biến dạng.
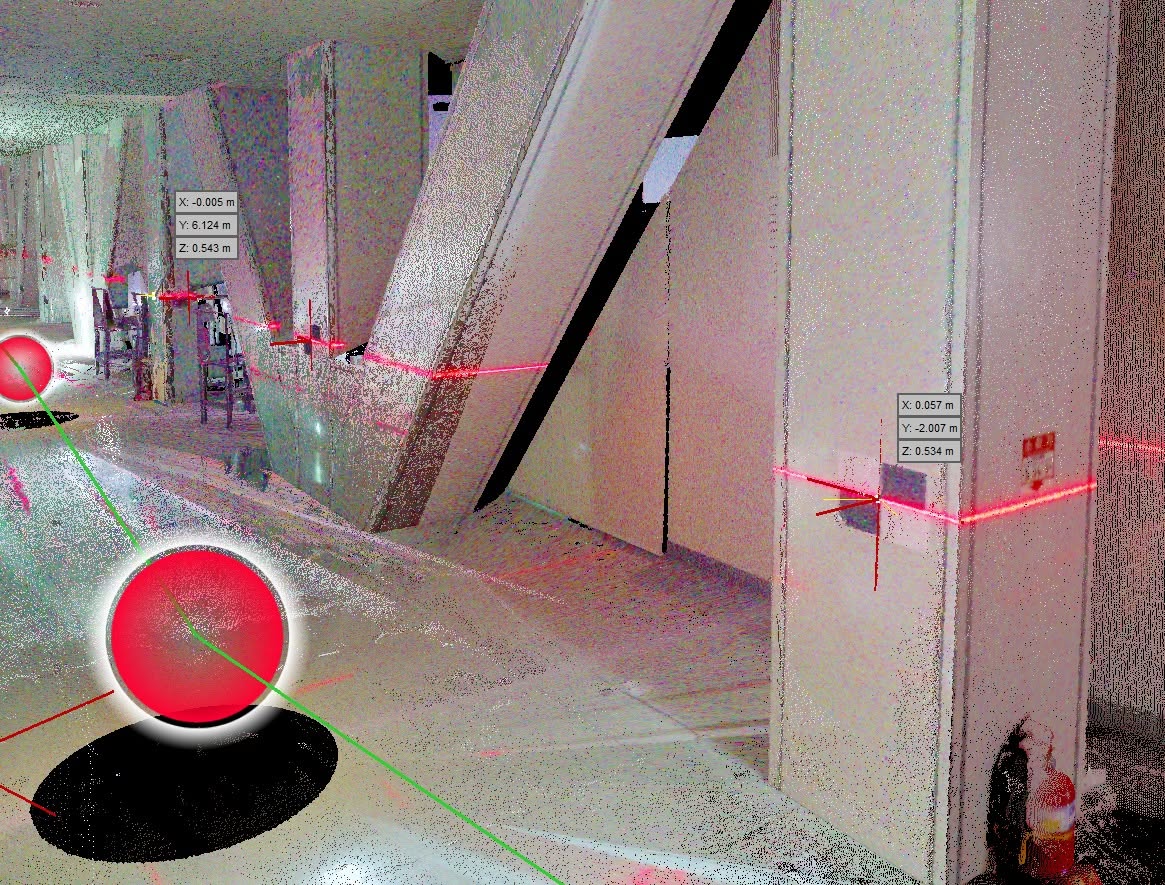
Việc kết hợp đám mây điểm độ phân giải cao (high-resolution point cloud) với máy thủy bình laser để khảo sát và đánh giá độ nghiêng của các cấu kiện công trình là một ý tưởng rất đáng chú ý. Về nguyên lý, đám mây điểm cho phép thu nhận hình học của toàn bộ bề mặt công trình với mật độ điểm rất cao, trong khi máy thủy bình laser cung cấp một mặt phẳng hoặc đường chuẩn ngang cố định để làm cơ sở so sánh. Cách tiếp cận này hứa hẹn tạo ra một phương pháp đo nhanh, trực quan và có khả năng tự động hóa cao hơn so với việc chỉ đo một số điểm rời rạc.
Tuy nhiên, trong thực tế thử nghiệm, độ chính xác thu được vẫn chưa đạt như kỳ vọng, đặc biệt khi yêu cầu quan trắc ở cấp độ milimet. Vấn đề không đơn thuần nằm ở độ phân giải của dữ liệu, mà xuất phát từ toàn bộ chuỗi thu nhận và xử lý dữ liệu.
1. Bẫy Tọa độ Tuyệt đối của Target
Khi sử dụng laser scanner hoặc các thiết bị thu nhận point cloud, thói quen phổ biến là dựa vào tọa độ tuyệt đối của các điểm target để ghép nối (registration) các trạm quét hoặc đưa dữ liệu về cùng một hệ tọa độ.
Cách làm này có thể phù hợp với các bài toán bản đồ hoặc mô hình hóa BIM thông thường, nhưng khi mục tiêu là phát hiện biến dạng ở mức milimet thì lại trở thành một nguồn sai số đáng kể. Điều quan trọng trong quan trắc không phải là tọa độ tuyệt đối của một target có chính xác hay không, mà là mối quan hệ hình học tương đối giữa các quan sát có được duy trì ổn định hay không.
Một sai lệch rất nhỏ trong vị trí hoặc hướng (orientation) của target có thể tạo ra sai lệch lớn hơn nhiều khi được truyền vào toàn bộ point cloud. Vì vậy, quy trình xử lý cần được thiết kế theo tư duy mạng lưới đo đạc (measurement network) và biến dạng tương đối (relative deformation), thay vì đơn thuần là định vị không gian (georeferencing).
2. IMU và Registration có thể tạo ra Sai số Hình học
Point cloud hiện đại thường được tạo ra từ hệ thống tích hợp đa cảm biến: LiDAR, camera, GNSS và IMU. Dù giúp tốc độ thu nhận dữ liệu tăng lên đáng kể, sự tích hợp này đồng thời đưa thêm nhiều nguồn sai số vào bài toán:
- Sai số của IMU: Ảnh hưởng trực tiếp đến orientation của từng frame hoặc từng đường bay/quỹ đạo quét (trajectory). Bản thân point cloud có thể xuất hiện những biến dạng hình học rất nhỏ mà mắt thường khó nhận thấy nhưng đủ lớn để làm lệch kết quả quan trắc nghiêng.
- Thách thức khi Registration: Trong bài toán quan trắc biến dạng, registration không chỉ đơn thuần là đưa nhiều point cloud về cùng một hệ tọa độ, mà phải trả lời một câu hỏi khó hơn: Làm thế nào để phân biệt được sự thay đổi thực sự của công trình với sự thay đổi do chính quá trình đo và thuật toán registration tạo ra?
Nếu sai số registration cùng cấp độ với biến dạng cần phát hiện, việc so sánh point cloud giữa các thời điểm có thể dẫn đến những kết luận hoàn toàn sai lệch.
3. Đặc thù Công trình khiến Việc Quan trắc Nhiều Chu kỳ trở nên Khó khăn
Một phương pháp quan trắc biến dạng lý tưởng cần dữ liệu qua nhiều chu kỳ đo (multi-epoch). Khi có đủ chuỗi dữ liệu theo thời gian, chúng ta có thể phân tích xu hướng dịch chuyển (trend), tốc độ biến dạng, nhiễu đo, outlier, sai số hệ thống, ảnh hưởng theo mùa (seasonal effects), cũng như phân biệt giữa biến dạng thực và nhiễu đo đạc.
Tuy nhiên, đối với một số loại công trình hoặc điều kiện khảo sát thực tế, việc tổ chức đo đạc nhiều chu kỳ là không khả thi. Khi chỉ có một hoặc một vài lần đo duy nhất, yêu cầu đối với độ chính xác của từng phép đo riêng lẻ trở nên cao hơn rất nhiều, đồng thời làm giảm khả năng áp dụng các phương pháp thống kê để lọc nhiễu.
4. "Perfect Horizontal Line" không thực sự Hoàn hảo
Về mặt lý thuyết, máy thủy bình laser cung cấp một đường chuẩn ngang hoàn hảo (perfect horizontal line) để đo khoảng cách từ đó đến bề mặt công trình. Nếu bề mặt nghiêng, sự thay đổi khoảng cách theo chiều cao sẽ xác định góc nghiêng.
Tuy nhiên, trong thực tế, tia laser không phải là một đường toán học có độ dày bằng zero. Nó có bề rộng hữu hạn, và hình dạng của vùng laser quan sát được bị chi phối bởi nhiều yếu tố:
- Chất lượng thiết bị phát & Khoảng cách chiếu
- Đặc tính bề mặt phản xạ & Điều kiện ánh sáng môi trường
- Cảm biến/Camera thu nhận & Thuật toán xác định tâm (Centerline Detection)
Điều này tạo ra một nghịch lý rõ rệt: Dữ liệu point cloud có thể đạt mật độ hàng triệu điểm, nhưng thước đo chuẩn (reference line) lại không có độ chính xác tương ứng. Khi yêu cầu kết quả ở cấp milimet, việc trích xuất chính xác đường tâm (centerline) của vệt laser có thể trở thành bài toán khó hơn nhiều so với việc thu nhận bản thân point cloud.
5. Nút thắt Xử lý Dữ liệu Lớn và Kiến trúc Out-of-Core
Một khảo sát point cloud độ phân giải cao dễ dàng tạo ra dữ liệu từ vài GB đến hàng chục GB. Tuy nhiên, nhiều phần mềm xử lý hiện nay vẫn vận hành theo cơ chế truyền thống: Load toàn bộ dữ liệu vào RAM → Xử lý → Hiển thị. Đây là nút thắt lớn về hiệu năng khi quy mô dữ liệu tăng lên.
Đối với bài toán quan trắc nghiêng, chúng ta không nhất thiết phải tải hàng chục tỷ điểm cùng lúc. Yêu cầu thực tế thường chỉ tập trung vào một khu vực cụ thể, một mặt phẳng, một profile cắt ngang hoặc một tập điểm đại diện.
Do đó, việc ứng dụng kiến trúc Out-of-Core trở nên quyết định. Thay vì nạp toàn bộ dữ liệu vào RAM, hệ thống sẽ chia point cloud thành các tile/chunk, xây dựng chỉ mục không gian (spatial index) và chỉ tải đúng phân vùng dữ liệu cần thiết. Điều này không chỉ giải quyết bài toán hiệu năng mà còn tạo tiền đề xây dựng các thuật toán phân tích biến dạng trực tiếp trên dữ liệu quy mô lớn.
Từ bài toán "Đo Nghiêng" đến "Đo lường Hình học"
Nhìn tổng thể, việc kết hợp high-resolution point cloud và laser level vẫn là một hướng tiếp cận rất có tiềm năng. Nhưng để đạt được độ chính xác ở cấp milimet, chúng ta không thể chỉ tập trung vào việc thu nhận point cloud "nhiều điểm hơn".
Bài toán cốt lõi nằm ở việc kiểm soát sai số xuyên suốt toàn bộ chuỗi truyền dẫn trên. Hướng phát triển tiếp theo là xây dựng một khung đo đạc (measurement framework) có khả năng mô hình hóa và kiểm soát sai số định lượng.
Point cloud không nên chỉ dừng lại ở một mô hình 3D quan sát trực quan. Nó cần trở thành một nguồn dữ liệu đo lường hình học đáng tin cậy, từ đó suy ra chuyển dịch, độ nghiêng, biến dạng và các thay đổi kết cấu với độ tin cậy có thể định lượng được. Đó mới là bước chuyển quan trọng từ 3D Surveying sang 3D Deformation Monitoring.